Robot, Który Uczy Się Przez Obserwację, A Nie Miesiące Szkolenia
Model bazowy S1 firmy Skild AI, opisany przez NVIDIA 10 września, uczy się nowego zadania robota z jednego nagrania demonstracyjnego zamiast miesięcy zbierania danych i ponownego trenowania specyficznego dla danego zadania, na których dotąd opierała się robotyka przemysłowa. Operator nagrywa zadanie na wideo tylko raz; S1 wykorzystuje to nagranie jako polecenie, wyznacza zaangażowane obiekty, kolejność kroków i intencję stojącą za nimi, a następnie przekłada sekwencję na działania robota bez aktualizowania swoich wewnętrznych wag.
NVIDIA i Skild twierdzą, że jedna demonstracja wideo odpowiada mniej więcej 380 ręcznie zebranym przykładom treningowym, a w teście przesadzania rośliny cała droga od dostarczenia materiałów do autonomicznej pracy robota zajęła 11 minut.
Pierwszym Zadaniem Był Montaż Własnych Chipów NVIDIA
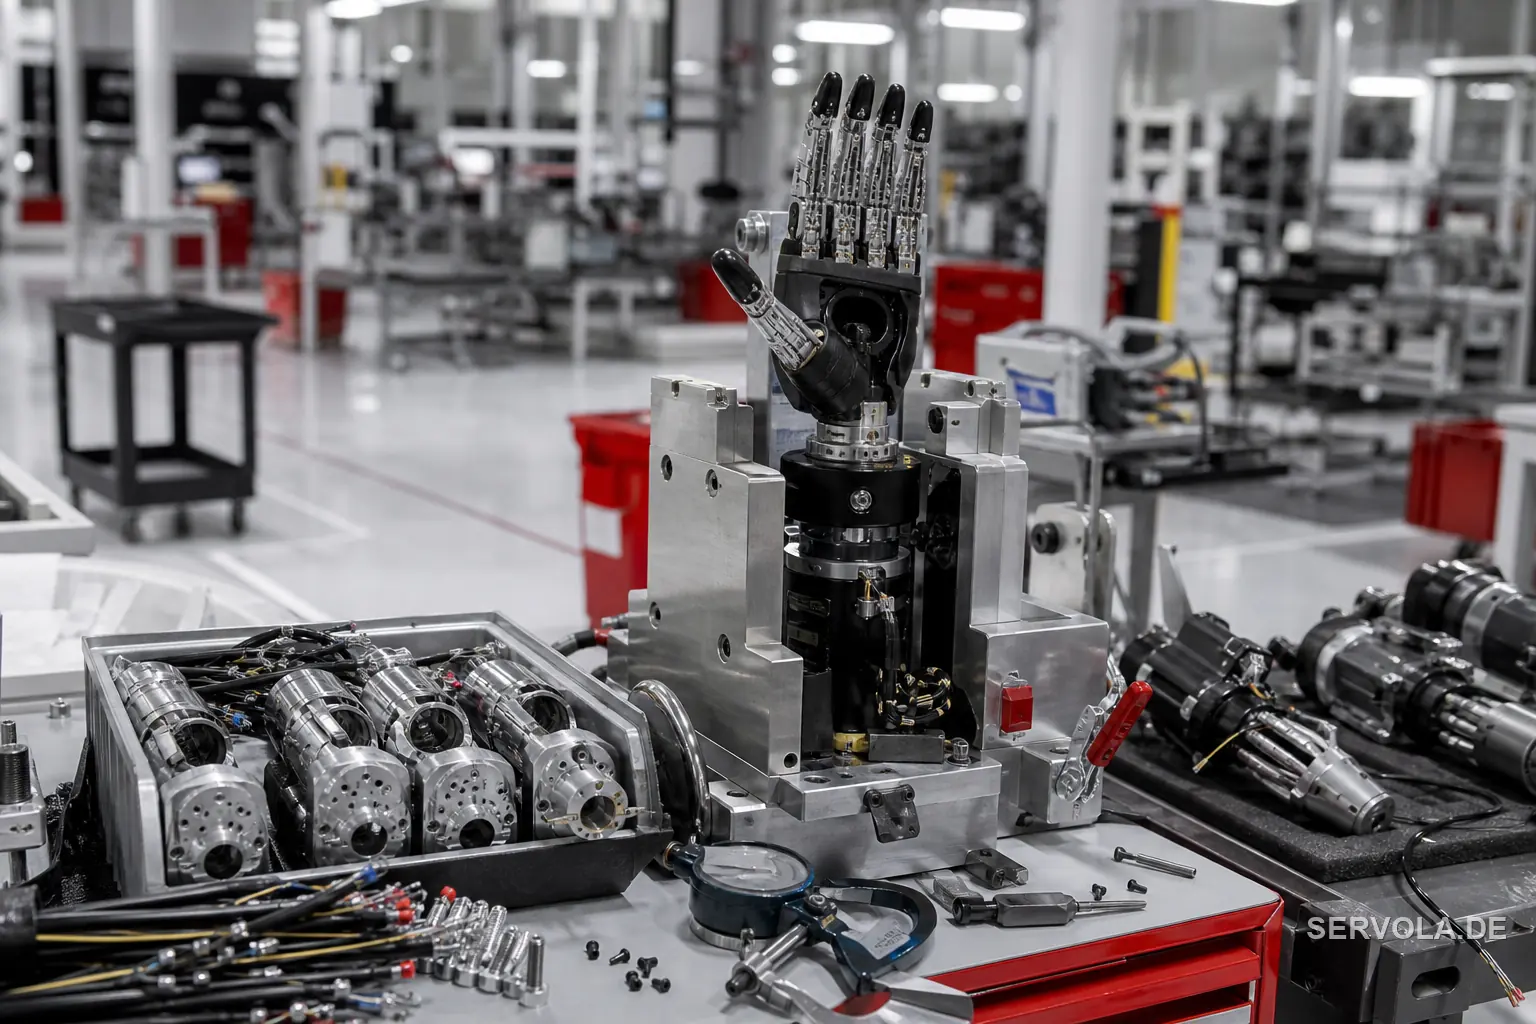
Skild, NVIDIA i Foxconn wdrożyły Skild Brain na dwuramiennych manipulatorach do precyzyjnego montażu własnych systemów Blackwell NVIDIA, a zademonstrowany przebieg pracy pokazuje robota instalującego szynę zbiorczą i blok ograniczający, dokręcającego 16 śrub i dostosowującego się, gdy scena zostaje zakłócona. To dokładnie ten rodzaj długiej, wieloetapowej pracy precyzyjnej, za którą producenci elektroniki na zlecenie płacą dziś wykwalifikowanym pracownikom wykonującym ją ręcznie.
| Miara | S1, uczenie w kontekście | System porównywalny |
|---|---|---|
| Sukces na krok, nieznane długie zadania | 66 procent | 9 procent |
| Sukces w zadaniach znanych z treningu | 96 procent | Niższy, punkt odniesienia oparty na języku |
| Dane treningowe na nowe zadanie | 1 nagranie, około 380 odpowiedników demonstracji | 50 do 100 godzin teleoperacji |
Skild osiągnął roczny przychód na poziomie 100 milionów dolarów zaledwie 10 miesięcy po pierwszym komercyjnym wdrożeniu, z ponad 60 partnerami w produkcji, logistyce, inspekcji, ochronie i przygotowywaniu żywności. Współzałożyciel i dyrektor generalny Skild, Deepak Pathak, powiedział, że uczenie się z doświadczenia zamiast wcześniejszego programowania jest prawdziwą zmianą, jaka teraz zachodzi w robotyce.
Argument O Kosztach Montażu Za Przenoszeniem Produkcji Osłabł
Montaż elektroniki na zlecenie od dziesięcioleci skupiał się w regionach o niskich płacach, ponieważ precyzyjna praca ręczna jest droga do przeniesienia: nowa lokalizacja potrzebuje przeszkolonej załogi, a przeszkolenie jej zajmuje czas. Robot, który potrafi przejąć porównywalne zadanie montażowe z jednego nagranego pokazu i zacząć pracować autonomicznie w ciągu kilku minut, usuwa dokładnie to ograniczenie.
Jeśli wyniki S1 potwierdzą się poza własnymi demonstracjami Skild, decydujący czynnik tego, gdzie odbywa się precyzyjny montaż elektroniki, przesunie się z lokalnych kosztów pracy w stronę godzin pracy robota, dostępności energii i bliskości zakładu do chipów i komponentów, które montuje - zmiennych, które europejski lub brytyjski producent rywalizujący o te same kontrakty może rzeczywiście kontrolować.
Co To Oznacza Dla Europejskiego Producenta Kontraktowego
Europejski lub brytyjski producent elektroniki na zlecenie powinien potraktować to jako wczesny sygnał, a nie natychmiastowe zagrożenie: własne dane Skild są samodzielnie zgłaszane, a wdrożenie u Foxconn to jeden zademonstrowany przebieg pracy, a nie wdrożenie w całej fabryce.
Ale ten kierunek warto uwzględnić w planach. Jeśli uczenie robotów w kontekście będzie nadal zamykać lukę opisywaną przez NVIDIA i Skild, rywalizacja o kolejną generację kontraktów na precyzyjny montaż będzie zależeć mniej od kosztów pracy, a bardziej od tego, kto najszybciej zintegruje roboty uczone wideo, oraz od tego, czy zakład znajduje się wystarczająco blisko chipów i zasilania klienta, by miało to znaczenie. Europejscy producenci z solidną inżynierią automatyzacji i niezawodną energią przemysłową mają tu prawdziwą szansę, o ile już teraz zaczną budować te kompetencje integracyjne.
Czytaj dalej: Otwarty mózg robota już jest, a dane są fosą | Bosch sprzedał robota startupowi, który sfinansował